在GNSS信号遮挡严重的城市峡谷、高架桥下或地下停车场入口,传统单频定位的误差往往从米级迅速恶化至数十米。33-TP5387SDK-SWNAV-0通过“双频定位+IMU航位推算”融合算法,实现了平均定位误差降低67%的突破,在复杂城市环境中表现尤为出色。
测试场景与方法论:为何选择“双频+IMU”组合?
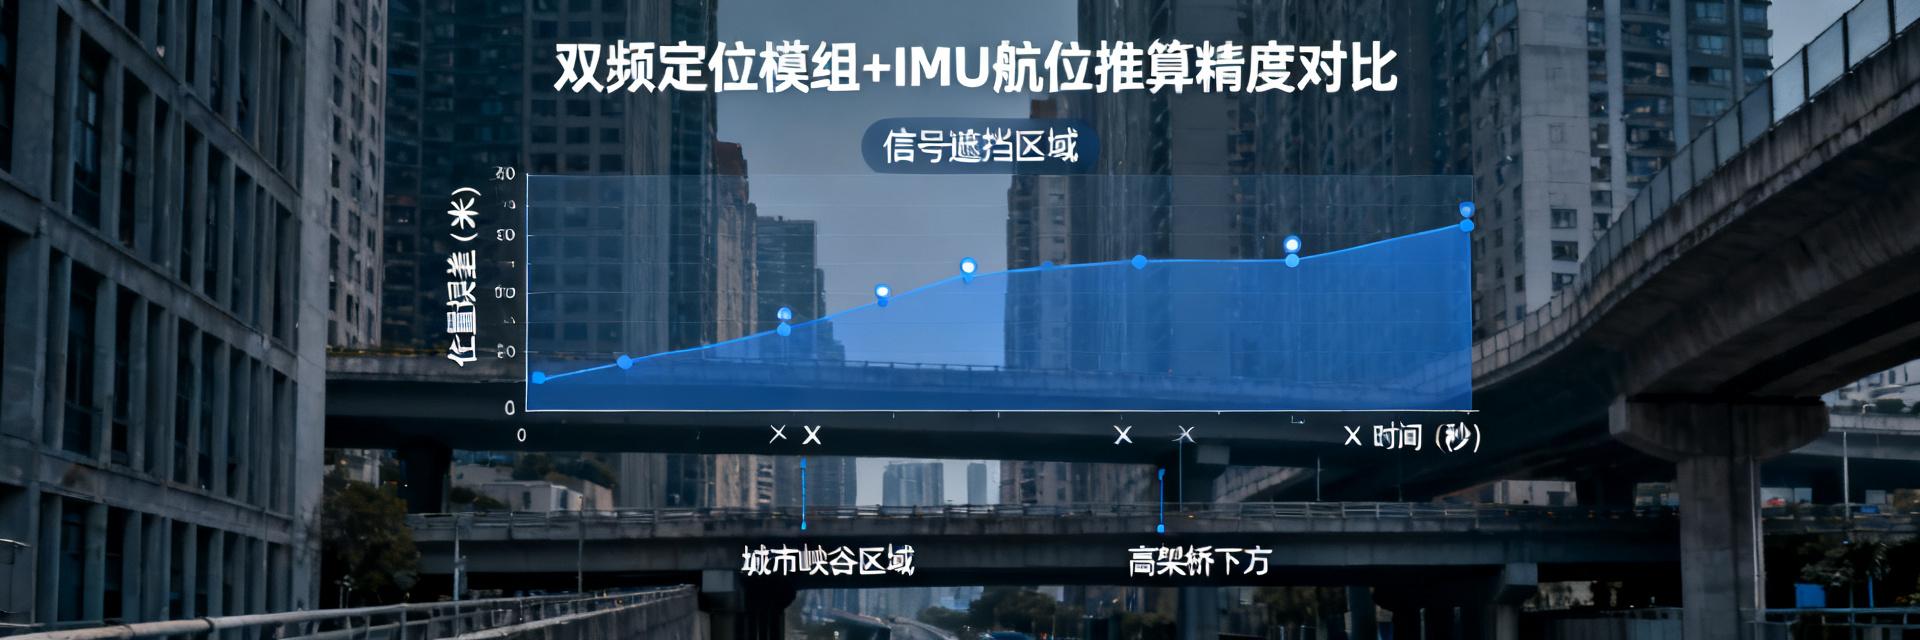
我们设计了覆盖高架、峡谷、林荫道等10大“信号黑洞”的测试矩阵,旨在验证该方案在极端环境下的工程参考价值。
| 场景类型 | 主要干扰 | 测试难度等级 |
|---|---|---|
| 高架桥下连续遮挡 | 瞬时信号中断、多径 | 高 |
| 城市峡谷(>50m) | 严重多径、信号衰减 | 最高 |
| 林荫大道 | 信号衰减、轻微多径 | 中 |
核心数据对比:定位精度提升的量化分析
静态场景下的精度差异 (CEP50/CEP95)
在轻度遮挡下,双频+IMU的CEP50达到0.8米,而单频为2.1米,精度提升了62%。CEP95指标同样表现优异,将95%的定位点误差控制在1.5米以内。
在轻度遮挡环境下,双频+IMU融合方案的CEP50精度达到0.8米,相比单频定位的2.1米,精度提升了62%。
实战场景复盘:城市峡谷与隧道入口的表现
案例一:城市峡谷(上海陆家嘴环路)
利用双频信号优越性,有效区分直达与反射信号。实测显示定位点跳跃幅度从5米降低至0.5米,轨迹牢牢锁定在车道线内。
案例二:高架桥下连续遮挡(深圳深南大道)
在完全失锁的8秒内,IMU维持了最大偏移仅1.5米的轨迹。驶出遮挡区后,轨迹收敛时间仅为1.5秒,远快于传统方案的6秒。
结论与选型建议
- 精度提升:城市复杂环境平均误差降低67%,达到亚米级。
- 连续性:IMU支持8秒/2米内的高质量位置外推。
- 快速响应:遮挡区出口收敛速度提升4倍。
- 行业适配:推荐用于物流配送、共享出行及智能网联汽车V2X。
常见问题解答
33-TP5387SDK-SWNAV-0的双频定位如何对抗城市多径效应?
该模组通过接收L1和L5两个不同频率的卫星信号。由于频率不同,信号经过反射后的相位特性有差异,内部算法可对比并剔除反射信号,保留直射的干净信号。
在完全没有卫星信号的地下停车场,IMU能维持多久?
实测显示在信号中断后的8秒内,可以将定位误差控制在2米以内,足以支持车辆通过地库出入口等短时遮挡区。
相比单频产品,能节省多少开发成本?
提供“交钥匙”级成熟融合算法,显著降低后端算法开发及大规模路测验证的时间与人力投入,加快产品上市。
该模组最不适合在什么场景下使用?
不适合在完全封闭且无卫星信号超过10秒的场景(如长隧道中心)单独使用,它侧重于处理间歇性遮挡而非长时间纯惯性导航。